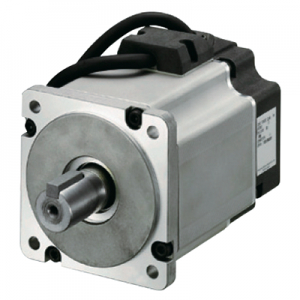


Peb yog ib tus neeg muab khoom FA One-stop tshaj lij tshaj plaws hauv Suav teb. Peb cov khoom tseem ceeb suav nrog servo motor, planetary gearbox, inverter thiab PLC, HMI. Cov hom lag luam suav nrog Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron thiab lwm yam.; Lub sijhawm xa khoom: Hauv 3-5 hnub ua haujlwm tom qab tau txais kev them nyiaj. Txoj kev them nyiaj: T / T, L / C, PayPal, West Union, Alipay, Wechat thiab lwm yam.
Cov Lus Qhia Tshwj Xeeb
| Khoom | Cov Lus Qhia Tshwj Xeeb |
|---|---|
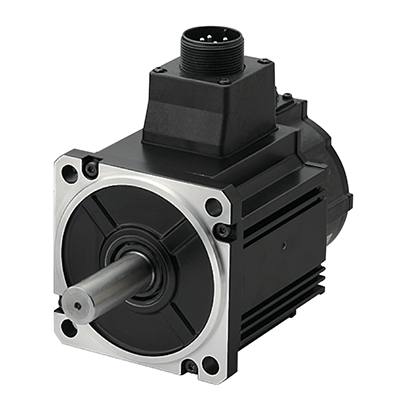
| Tus lej khoom | MDMF102L1C7 |
| Cov ntsiab lus | Nruab nrab inertia, Connector hom |
| Lub Npe Tsev Neeg | MINAS A6 |
| Cov koob | MDMF Series |
| Hom | Nruab nrab inertia |
| Chav kawm tiv thaiv | IP67 |
| Txog Qhov Rooj Sib Tham | Tsuas yog tig ib feem ntawm cov zis ncej thiab txuas tus pin ib feem ntawm lub cev muaj zog connector thiab lub encoder connector. |
| Tej yam kev mob ib puag ncig | Yog xav paub ntxiv, thov saib phau ntawv qhia. |
| Qhov ntev ntawm flange sq. | 130 mm sq. |
| Qhov ntev ntawm flange sq. (Chav: hli) | 130 |
| Kev teeb tsa ntawm lub cev muaj zog | Tus Txuas |
| Lub cev muaj zog encoder connector | Lub cev muaj zog txuas: JL10, Tus txuas encoder: Loj me JN2 |
| Muaj peev xwm muab hluav taws xob (kVA) | 2.4 |
| Cov lus qhia txog hluav taws xob | 200 V |
| Cov zis ntsuas | 1000 W |
| Tam sim no ntsuas (A (rms)) | 5.2 |
| Tuav nres | tsis muaj |
| Qhov hnyav (kg) | 4.6 |
| Roj foob | nrog daim di ncauj tiv thaiv |
| Ncej | Puag ncig |
| Lub zog ntsuas (N ⋅ m) | 4.77 |
| Lub zog txuas ntxiv mus tas li (N ⋅ m) | 5.25 |
| Lub zog siab tshaj plaws ntawm lub zog ib ntus (N ⋅ m) | 14.3 |
| Tam sim no siab tshaj plaws (A (op)) | 22 |
| Lub zog nres rov qab (zaug/feeb) | Tsis muaj kev xaiv: Tsis muaj kev txwv Nrog kev xaiv: Tsis muaj kev txwv Kev Xaiv (Sab nraud regenerative resistor) Qhov No.: DV0P4284 |
| Txog qhov zaus nres rov ua dua tshiab | Thov saib cov ntsiab lus ntawm [Motor Specification Description], Lus Cim: 1, thiab 2. |
| Qhov ceev ntawm kev sib hloov (r/min) | 2000 xyoo |
| Qhov ntsuas kev sib hloov Max. ceev (r/min) | 3000 |
| Lub sijhawm ntawm inertia ntawm rotor (x10)-4kg ⋅ m²) | 6.18 |
| Lub sijhawm pom zoo ntawm inertia piv ntawm lub load thiab lub rotor | 10 zaug lossis tsawg dua |
| Txog qhov piv ntawm inertia ntawm lub load thiab lub rotor uas pom zoo | Thov saib cov ntsiab lus ntawm [Kev piav qhia txog lub cev muaj zog], Lus Cim: 3. |
| Rotary encoder: cov lus qhia | 23-ntsis Absolute/Incremental system |
| Daim Ntawv Ceeb Toom | Thaum siv lub rotary encoder ua lub kaw lus incremental (tsis siv cov ntaub ntawv ntau zaus), tsis txhob txuas lub roj teeb rau absolute encoder. |
| Rotary encoder: Kev daws teeb meem | 8388608 |
Kev thauj khoom tso cai
| Khoom | Cov Lus Qhia Tshwj Xeeb |
|---|---|
| Thaum lub sijhawm sib dhos: Radial load P-direction (N) | 980 |
| Thaum lub sijhawm sib dhos: Thrust load A-direction (N) | 588 |
| Thaum lub sijhawm sib dhos: Thrust load B-direction (N) | 686 |
| Thaum lub sijhawm ua haujlwm: Radial load P-direction (N) | 490 |
| Thaum lub sijhawm ua haujlwm: Thrust load A, B-direction (N) | 196 |
| Txog qhov kev thauj khoom uas raug tso cai | Yog xav paub ntxiv, mus saib [Motor Specification Description] "Permissible Load at Output Shaft". |
IP67 qhov ntsuas qhov rooj (Cov cav nrog flange loj ntawm 80 hli lossis me dua yog cov khoom xaj ua)
| Cov khoom sib txuas ncaj qha yog siv rau lub zog fais fab ntawm lub cev muaj zog thiab cov khoom nkag thiab tawm ntawm encoder los txhim kho kev ua haujlwm ntawm lub cev muaj zog mus rau IP67. ● Cov cav uas sib xws nrog IP67 nrog qhov loj ntawm flange ntawm 80 mm lossis me dua yog cov khoom xaj ua. ● Yog xav paub ntxiv txog tej yam kev mob ntawm ib puag ncig, mus saibKev piav qhia txog lub cev muaj zog. | 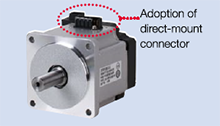 |