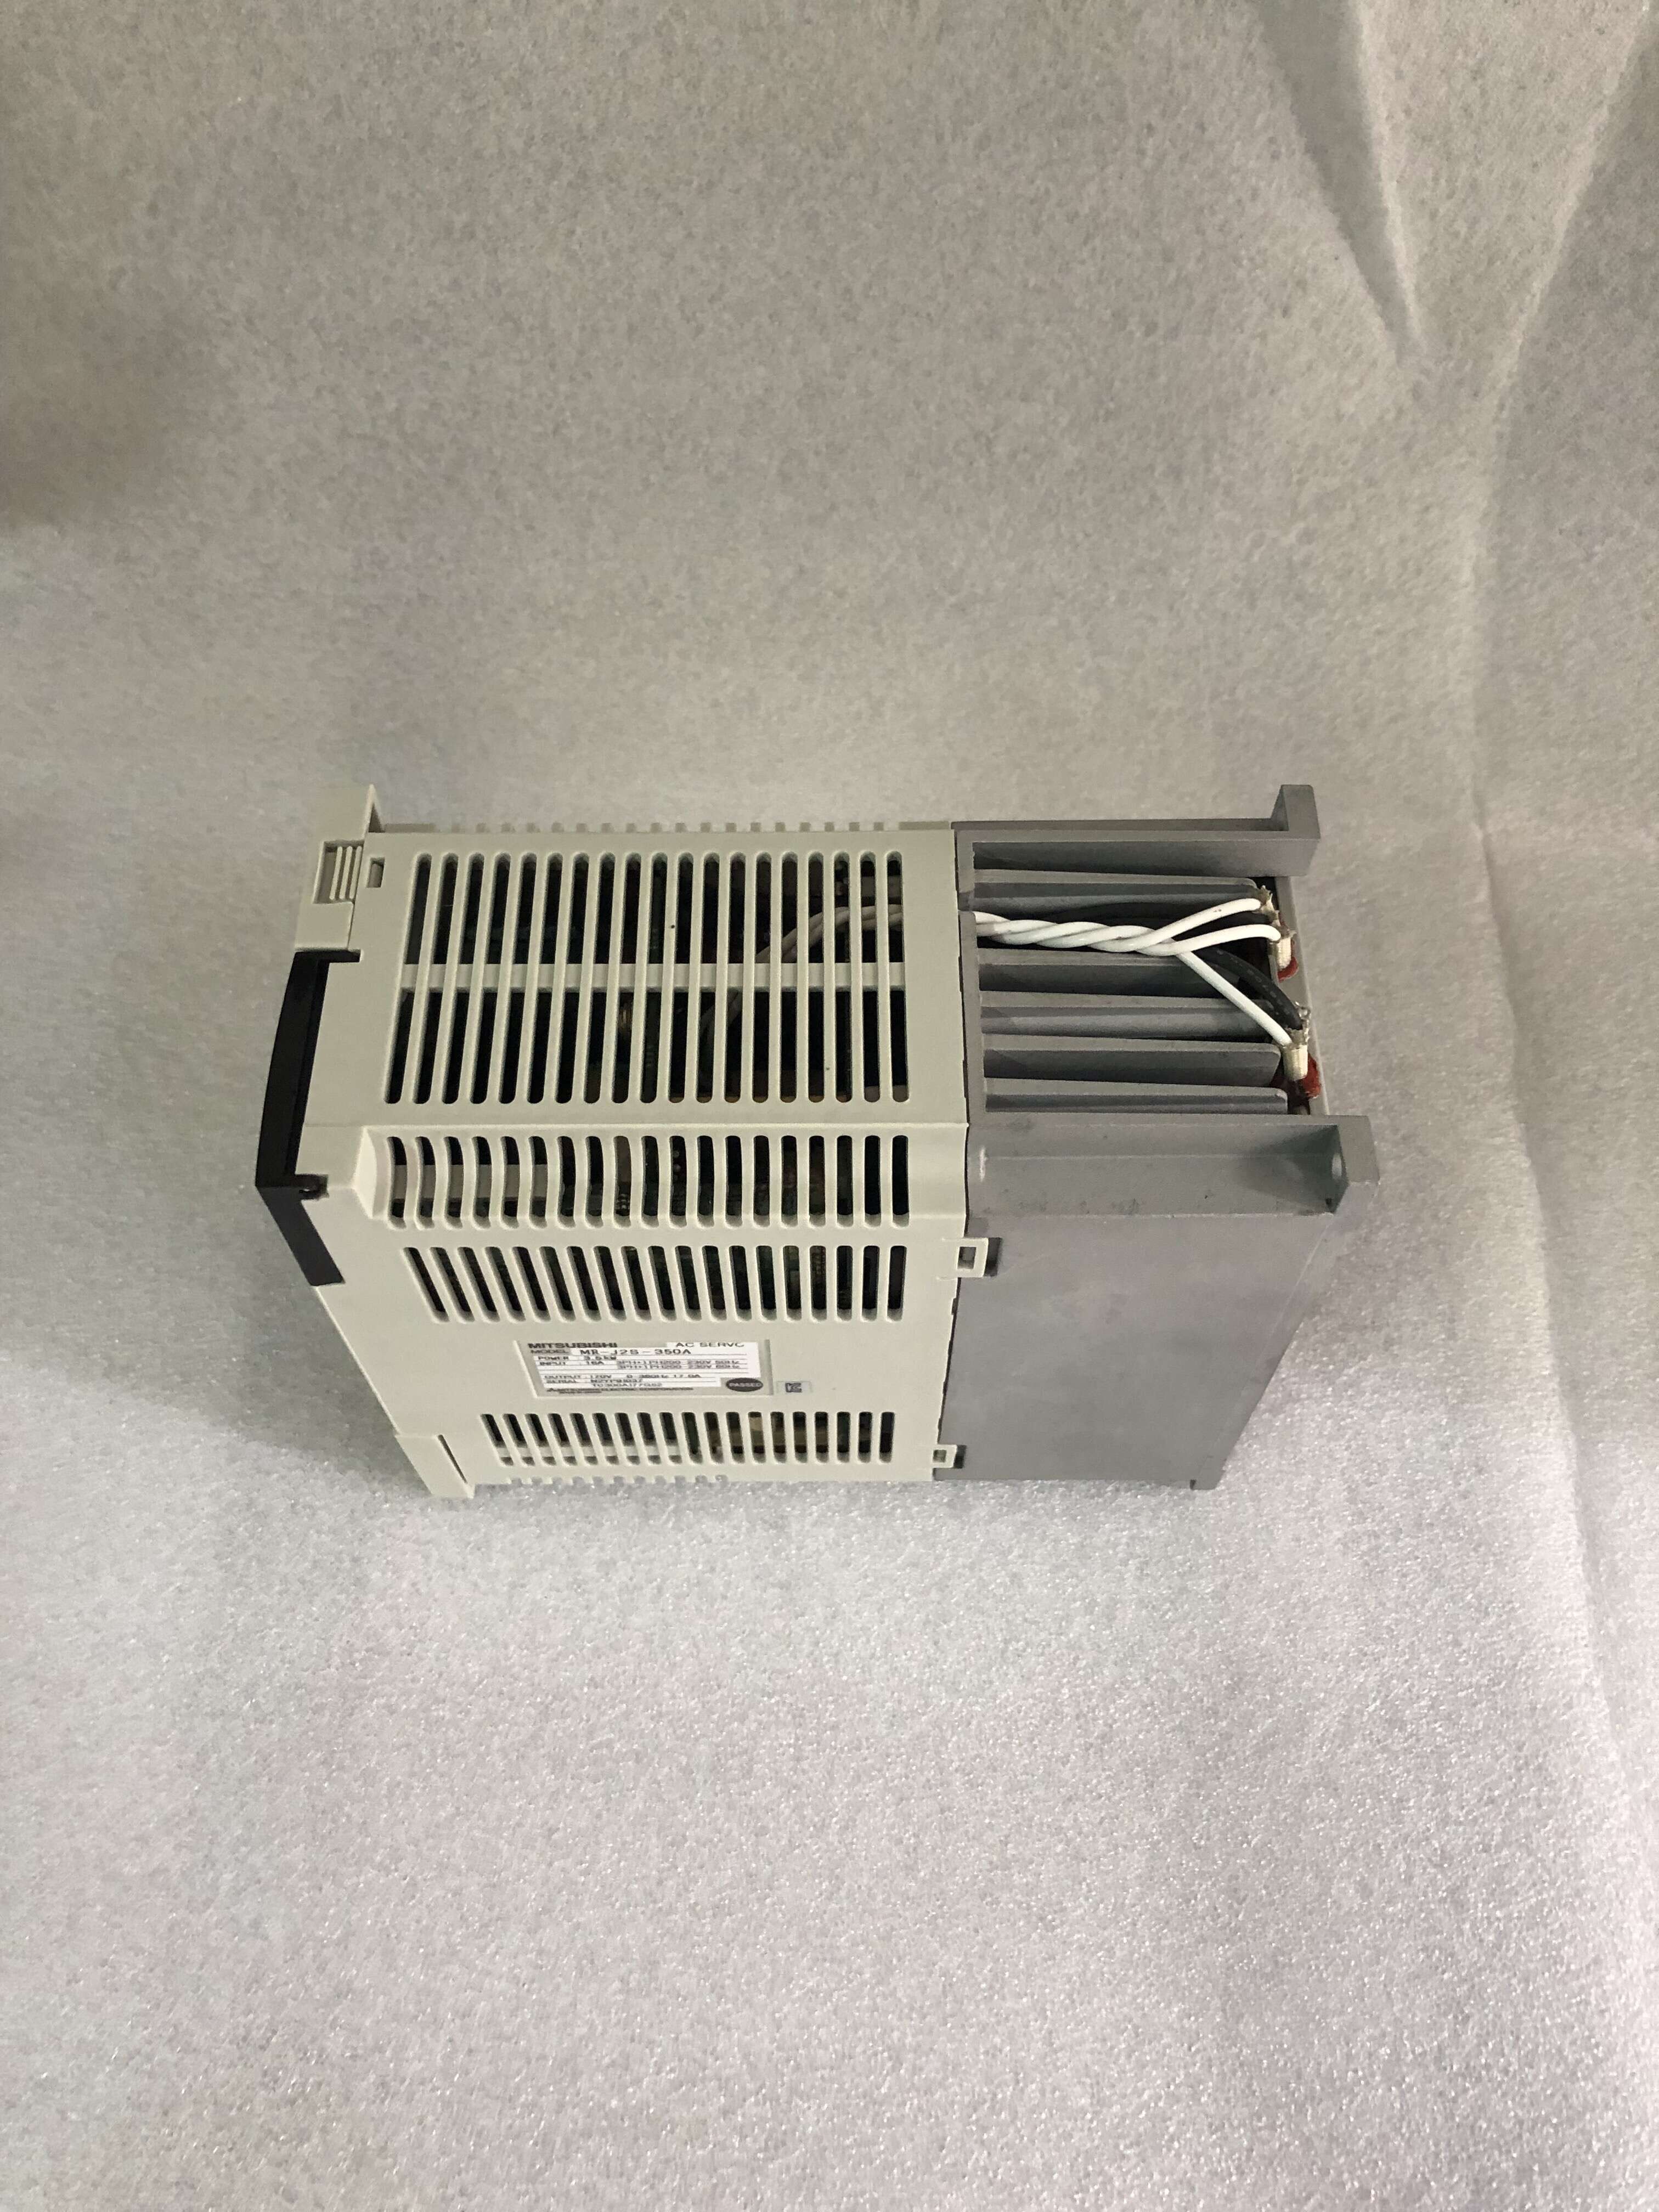
Peb yog ib tus neeg muab khoom FA One-stop tshaj lij tshaj plaws hauv Suav teb. Peb cov khoom tseem ceeb suav nrog servo motor, planetary gearbox, inverter thiab PLC, HMI. Cov hom lag luam suav nrog Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron thiab lwm yam.; Lub sijhawm xa khoom: Hauv 3-5 hnub ua haujlwm tom qab tau txais kev them nyiaj. Txoj kev them nyiaj: T / T, L / C, PayPal, West Union, Alipay, Wechat thiab lwm yam.
Cov Lus Qhia Tshwj Xeeb
| Qauv servo amplifier MR-JE- | 10A | 20A | 40A | 70A | 100A | 200A | 300A | |
| Tso zis | Qhov ntsuas hluav taws xob | 3-theem 170 V AC | ||||||
| Tam sim no ntsuas [A] | 1.1 | 1.5 | 2.8 | 5.8 | 6.0 | 11.0 | 11.0 | |
| Cov tswv yim fais fab | Qhov hluav taws xob/zaus (Ceeb toom 1) | 3-theem lossis 1-theem 200 V AC txog 240 V AC, 50 Hz/60 Hz | 3-theem lossis 1-theem 200 V AC txog 240 V AC, 50 Hz/60 Hz (Ceeb Toom 9) | 3-theem 200 V AC txog 240 V AC, 50 Hz/60 Hz | ||||
| Tam sim no ntsuas (Ceeb Toom 7) [A] | 0.9 | 1.5 | 2.6 | 3.8 | 5.0 | 10.5 | 14.0 | |
| Kev hloov pauv ntawm qhov hluav taws xob uas tso cai | 3-theem lossis 1-theem 170 V AC txog 264 V AC | 3-theem lossis 1-theem 170 V AC txog 264 V AC (Ceeb Toom 9) | 3-theem 170 V AC txog 264 V AC | |||||
| Kev hloov pauv zaus tso cai | ±5% siab tshaj plaws | |||||||
| Lub zog fais fab sib txuas | 24 V DC ± 10% (qhov muaj peev xwm tam sim no xav tau: 0.3 A) | |||||||
| Txoj kev tswj | Txoj kev tswj hwm PWM sine-wave / txoj kev tswj tam sim no | |||||||
| Lub zog rov ua dua tshiab uas kam lees tau ntawm lub resistor rov ua dua tshiab uas ua tiav (Nco Ntsoov 2, 3) [W] | - | - | 10 | 20 | 20 | 100 | 100 | |
| Nres tsheb tsis tu ncua | Ua-hauv (Ceeb Toom 4, 8) | |||||||
| Kev sib txuas lus muaj nuj nqi | USB: Txuas lub khoos phis tawj tus kheej (MR Configurator2 sib xws) | |||||||
| Lub zog tso zis ntawm encoder | Sib xws (A/B/Z-theem pulse) | |||||||
| Lub saib xyuas analog | 2 txoj kev | |||||||
| Hom kev tswj hwm txoj haujlwm | Qhov siab tshaj plaws ntawm cov zis pulse | 4 Mpulses/s (thaum siv lub receiver sib txawv), 200 kpulses/s (thaum siv lub open-collector) | ||||||
| Lub zog tawm tswv yim ntawm qhov chaw | Kev daws teeb meem ntawm encoder: 131072 pulses / rev | |||||||
| Kev hais kom ua kom muaj zog ntau ntxiv | Cov iav hluav taws xob A/B ntau yam, A: 1 txog 16777215, B: 1 txog 16777215, 1/10 < A/B < 4000 | |||||||
| Kev teeb tsa qhov dav tag nrho | 0 lub zog txav mus rau ±65535 lub zog txav (chav tswj lub zog txav) | |||||||
| Qhov yuam kev ntau dhau | ±3 kev sib hloov | |||||||
| Kev txwv ntawm lub zog | Teem los ntawm cov kev teeb tsa lossis sab nraud analog input (0 V DC rau +10 V DC / maximum torque) | |||||||
| Hom kev tswj ceev | Kev tswj ceev ntau yam | Kev hais kom ua ceev analog 1: 2000, kev hais kom ua ceev sab hauv 1: 5000 | ||||||
| Cov lus txib ceev analog | 0 V DC txog ±10 V DC/qhov ceev ntsuas (Qhov ceev ntawm 10 V hloov pauv tau nrog [Pr. PC12].) | |||||||
| Kev hloov pauv ntawm qhov ceev | ±0.01% siab tshaj plaws (kev hloov pauv ntawm qhov thauj khoom 0% txog 100%), 0% (kev hloov pauv ntawm lub zog: ±10%) | |||||||
| Kev txwv ntawm lub zog | Teem los ntawm cov kev teeb tsa lossis sab nraud analog input (0 V DC rau +10 V DC / maximum torque) | |||||||
| Hom kev tswj torque | Cov lus qhia txog kev tswj hwm torque analog | 0 V DC rau ±8 V DC/qhov siab tshaj plaws (qhov nkag impedance: 10 kΩ txog 12 kΩ) | ||||||
| Kev txwv ceev | Teem los ntawm cov kev teeb tsa lossis cov tswv yim analog sab nraud (0 V DC rau ± 10 V DC / qhov ceev ntsuas) | |||||||
| Hom kev tso chaw | Txoj kev teeb tsa lub rooj, txoj kev qhia kev ua haujlwm | |||||||
| Kev ua haujlwm ntawm servo | Kev tswj hwm kev co siab heev II, lim hloov kho tau II, lim ruaj khov, kho tsis siv neeg, kho ib zaug xwb, muaj nuj nqi tsav nyuaj, muaj nuj nqi sau tsav, muaj nuj nqi kuaj mob tshuab, muaj nuj nqi saib xyuas fais fab | |||||||
| Kev tiv thaiv | Kev kaw hluav taws xob ntau dhau, kev kaw hluav taws xob rov ua dua tshiab, kev kaw hluav taws xob ntau dhau (hluav taws xob thermal), kev tiv thaiv servo motor overheat, kev tiv thaiv encoder yuam kev, kev tiv thaiv yuam kev rov ua dua tshiab, kev tiv thaiv undervoltage, kev tiv thaiv fais fab tam sim ntawd, kev tiv thaiv overspeed, kev tiv thaiv yuam kev ntau dhau | |||||||
| Ua raws li cov qauv thoob ntiaj teb | Saib "Kev Ua Raws Li Cov Qauv Thiab Cov Cai Thoob Ntiaj Teb" hauv daim ntawv teev khoom. | |||||||
| Cov qauv (IP qib) | Txias ntuj, qhib (IP20) | Yuam kom txias, qhib (IP20) | ||||||
| Kev sib txuas ze (Ceeb Toom 5) | 3-theem fais fab mov tswv yim | Ua tau | ||||||
| 1-theem fais fab mov tswv yim | Ua tau | Ua tsis tau | - | |||||
| Ib puag ncig | Qhov kub thiab txias ib puag ncig | Kev Ua Haujlwm: 0 ℃ txog 55 ℃ (tsis khov), khaws cia: -20 ℃ txog 65 ℃ (tsis khov) | ||||||
| Qhov av noo ib puag ncig | Kev Ua Haujlwm/Cia: 90% RH siab tshaj plaws (tsis-condensing) | |||||||
| Ib puag ncig | Sab hauv tsev (tsis muaj tshav ntuj ncaj qha); tsis muaj roj corrosive, roj uas yooj yim hlawv, roj av lossis hmoov av | |||||||
| Qhov siab | 1000 m lossis tsawg dua saum hiav txwv | |||||||
| Kev tiv thaiv kev co | 5.9 m/s2 ntawm 10 Hz txog 55 Hz (kev taw qhia ntawm X, Y thiab Z axes) | |||||||
| Qhov hnyav [kg] | 0.8 | 0.8 | 0.8 | 1.5 | 1.5 | 2.1 | 2.1 | |
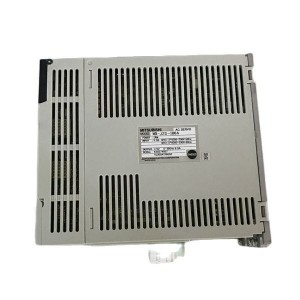
Txog Mitsusbishi Servo Driver:
1. Qhov tso zis ntsuas thiab qhov ceev ntawm lub cev muaj zog servo siv tau thaum lub servo amplifier, ua ke nrog lub cev muaj zog servo, ua haujlwm hauv qhov hluav taws xob thiab zaus uas tau teev tseg.
2. Xaiv qhov kev xaiv rov ua dua tshiab uas tsim nyog tshaj plaws rau koj lub cev nrog peb cov software xaiv peev xwm.
3. Saib "Kev Xaiv Rov Tsim Dua Tshiab" hauv daim ntawv teev npe kom paub txog lub zog rov tsim dua tshiab [W] uas siv tau thaum siv kev xaiv rov tsim dua tshiab.
4. Thaum siv lub nres dynamic uas ua tiav lawm, saib "MR-JE-_A Servo Amplifier Instruction Manual" kom paub qhov piv ntawm qhov load rau lub cev muaj zog inertia.
5. Thaum cov servo amplifiers raug teeb tsa ze ze, khaws qhov kub thiab txias ntawm 0 ℃ txog 45 ℃, lossis siv lawv nrog 75% lossis tsawg dua ntawm qhov piv ntawm kev thauj khoom zoo.
6. Muaj kev sib txuas lus RS-422 nrog cov servo amplifiers uas tsim tawm rau lub Kaum Ob Hlis 2013 lossis tom qab ntawd. Muaj kev sib txuas lus RS-485 nrog cov servo amplifiers uas tsim tawm rau lub Tsib Hlis 2015 lossis tom qab ntawd. Saib "MR-JE-_A Servo Amplifier Instruction Manual" kom paub tseeb tias hnub tsim khoom yog dab tsi.
7. Tus nqi no siv tau thaum siv lub zog fais fab 3-theem.
8. Qhov deb ntawm ntug dej hiav txwv los ntawm lub nres dynamic ntawm HG-KN/HG-SN servo motor series yuav txawv ntawm HF-KN/HF-SN ua ntej. Hu rau koj lub chaw muag khoom hauv zos kom paub meej ntxiv.
9. Thaum siv 1-theem 200 V AC txog 240 V AC fais fab mov, siv lawv nrog 75% lossis tsawg dua ntawm qhov piv ntawm kev thauj khoom zoo.
10. Sib xws nrog Mitsubishi general-purpose AC servo protocol (RS-422/RS-485 kev sib txuas lus) thiab MODBUS® RTU protocol (RS-485 kev sib txuas lus).
Mitsubishi Servo tsav tsheb Daim ntawv thov:
1. Hluav Taws Xob & Khoom Siv Hluav Taws Xob: Cov teb hluav taws xob thiab khoom siv hluav taws xob xav tau kev ua haujlwm nyuaj thiab nyuaj heev, tab sis feem pua ntawm cov haujlwm tseem ua tes. Ib qho teeb meem loj uas ntsib yog yuav ua li cas thiaj ua tau automation cov txheej txheem ntawm kev thauj khoom ib feem, kev siv qhov chaw, kev sib dhos PCB, kev sib dhos thiab kev xa khoom kom txo tau qhov yuam kev ntawm tib neeg.
2. Chaw Ua Dej Haus: Kev siv tshuab hluav taws xob hauv Hoobkas muaj ntau yam khoom thiab cov kev daws teeb meem uas tuaj yeem siv tau yooj yim rau ntau hom kev siv. Nrog nws cov kev paub dhau los thiab peev xwm ntau, cov kev daws teeb meem no yuav pab ua kom koj cov khoom sib tw ntau dua thiab ua rau koj ua ntej ib kauj ruam.